OK
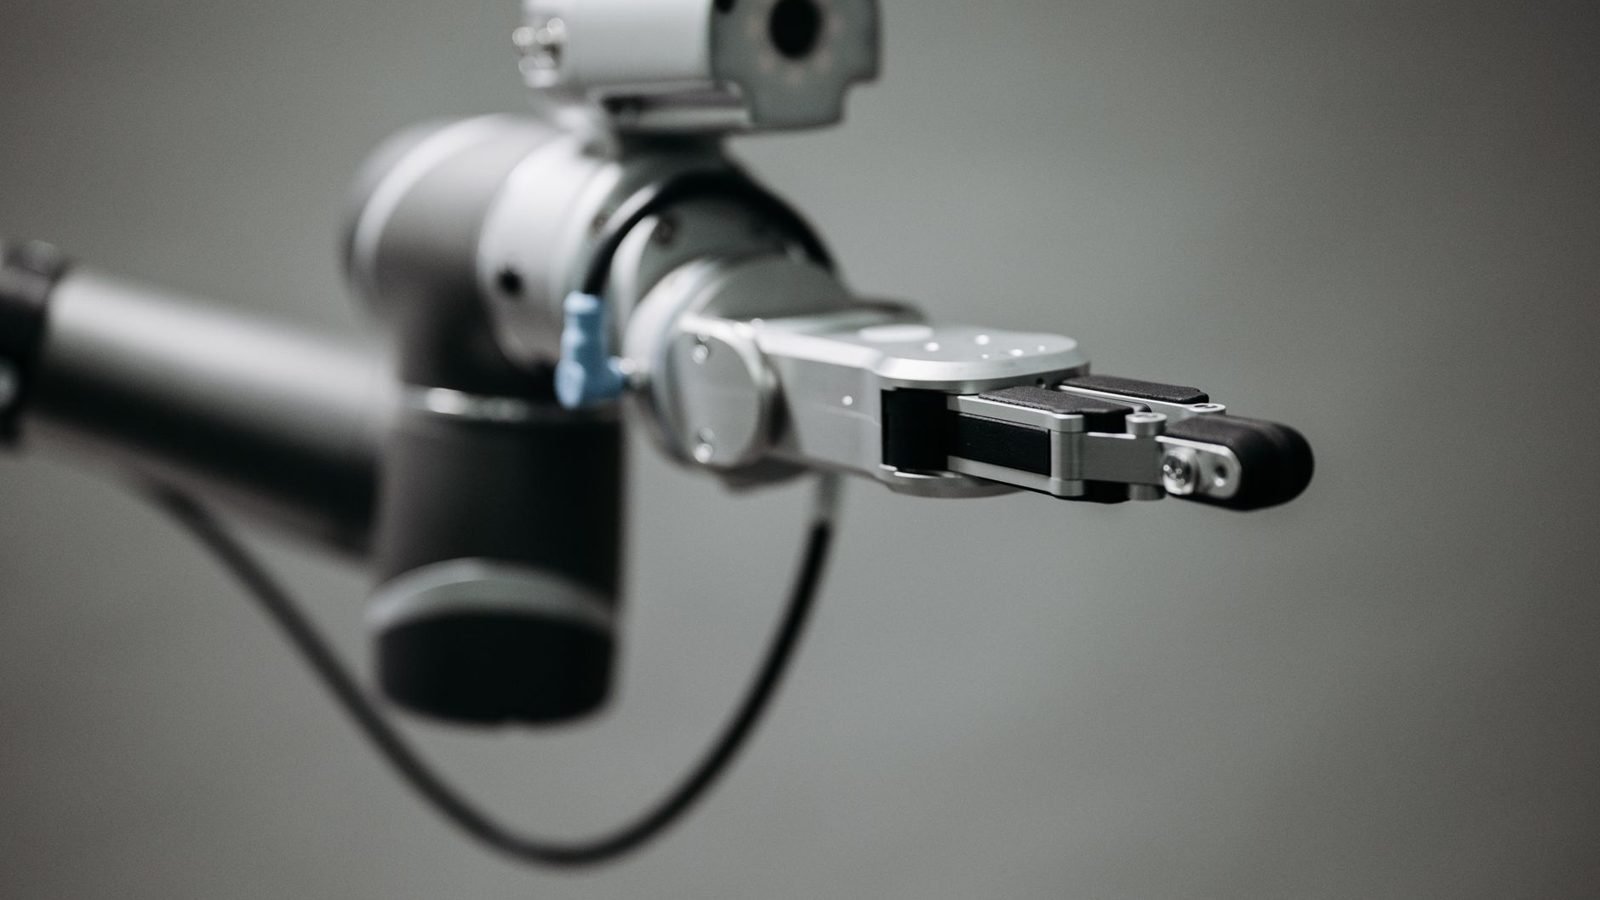
Le 22 septembre, Cognex, l'un des grands fabricants de vision industrielle, a annoncé un accord définitif pour racheter RealSense, spécialiste des caméras de profondeur qui permettent aux robots de percevoir leur environnement. Selon le communiqué de presse officiel, l'opération avoisine les 500 millions de dollars, est financée par la trésorerie et les placements de Cognex et devrait être finalisée au quatrième trimestre 2026, sous réserve des conditions habituelles. RealSense est née au sein d'Intel en 2014, est devenue indépendante en 2025, et ses caméras équipent des bras robotisés guidés par la vision, des robots mobiles autonomes, des robots quadrupèdes et des humanoïdes. Avant la finalisation, son activité d'authentification faciale deviendra une société distincte.
Les chiffres avancés par Cognex expliquent ce mouvement : elle prévoit pour RealSense un chiffre d'affaires de 80 à 90 millions de dollars en 2026, en hausse de plus de 50 % sur un an, et estime le marché de la perception robotique à environ 600 millions de dollars aujourd'hui, avec une croissance de plus de 25 % par an jusqu'à environ 1,6 milliard en 2030. Son directeur général, Matt Moschner, présente le rachat comme l'étape vers une plateforme complète, de la lecture de codes et de la mesure 2D et 3D jusqu'à la perception de profondeur et la navigation des robots. RTTNews rapporte également l'opération.
Ce que cela signifie pour une usine de conditionnement
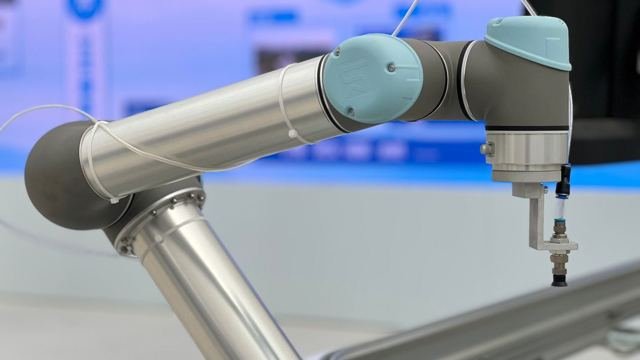
Sur la plupart des lignes, la caméra et le robot ont été deux mondes séparés : la vision contrôle et lit, et le robot répète des trajectoires fixes sur un produit qui arrive toujours dans la même position. Ce rachat confirme une tendance déjà visible sur les salons : le robot qui regarde avant de saisir. Dans une usine de conditionnement, cela ouvre des tâches encore manuelles aujourd'hui uniquement parce que le produit n'arrive pas ordonné : dépalettiser des cartons de fournisseurs de hauteurs différentes, saisir des sachets ou des emballages souples en vrac, constituer des palettes mixtes ou alimenter une machine depuis un bac.
La perception 3D présente toutefois des limites. Les surfaces brillantes, le film rétractable, les bouteilles transparentes et les produits qui se déforment compliquent la mesure de profondeur, et la lumière de l'atelier change au fil de la journée. C'est pourquoi l'essai valable est celui réalisé avec votre produit, vos emballages et votre éclairage, à la cadence réelle de la ligne, et non avec des cartons de démonstration. L'étalonnage entre caméra et robot compte aussi : s'il se perd après un choc ou un changement d'outillage, il faut savoir combien de temps il faut pour le rétablir et qui s'en charge.
L'autre lecture concerne le marché : la vision et la robotique se rapprochent chez les mêmes fabricants. Si vous avez déjà des équipements installés, il est utile de demander ce que deviennent le logiciel, les pièces détachées et le support lorsqu'une marque change de mains, et de privilégier des intégrations fondées sur des protocoles ouverts qui ne dépendent pas d'un seul fournisseur. Notre page consacrée à l'automatisation et aux cobots explique comment aborder ces projets sur une ligne existante.
Quatre points clés avant d'installer un robot qui voit
- Commencez par la tâche la plus coûteuse : celle qui mobilise aujourd'hui une personne uniquement parce que le produit arrive en désordre, comme la dépalettisation, le prélèvement en vrac ou la palette mixte.
- Testez avec les cas difficiles : film, emballages transparents ou brillants, produit qui se déforme et variations de lumière, toujours à la vitesse réelle.
- Mesurez le cycle complet : prises manquées, nouvelles tentatives et arrêts pour mille pièces, pas seulement la vitesse maximale.
- Assurez la continuité : communication ouverte avec l'automate (OPC UA, Modbus TCP), recettes documentées et un plan de support sur plusieurs années.
Quand l'un des grands noms de la vision industrielle paie 500 millions de dollars pour apprendre aux robots à voir, cela en dit long sur l'avenir de la fin de ligne. Si vous envisagez d'automatiser une tâche de ce type, parlons-en.