OK
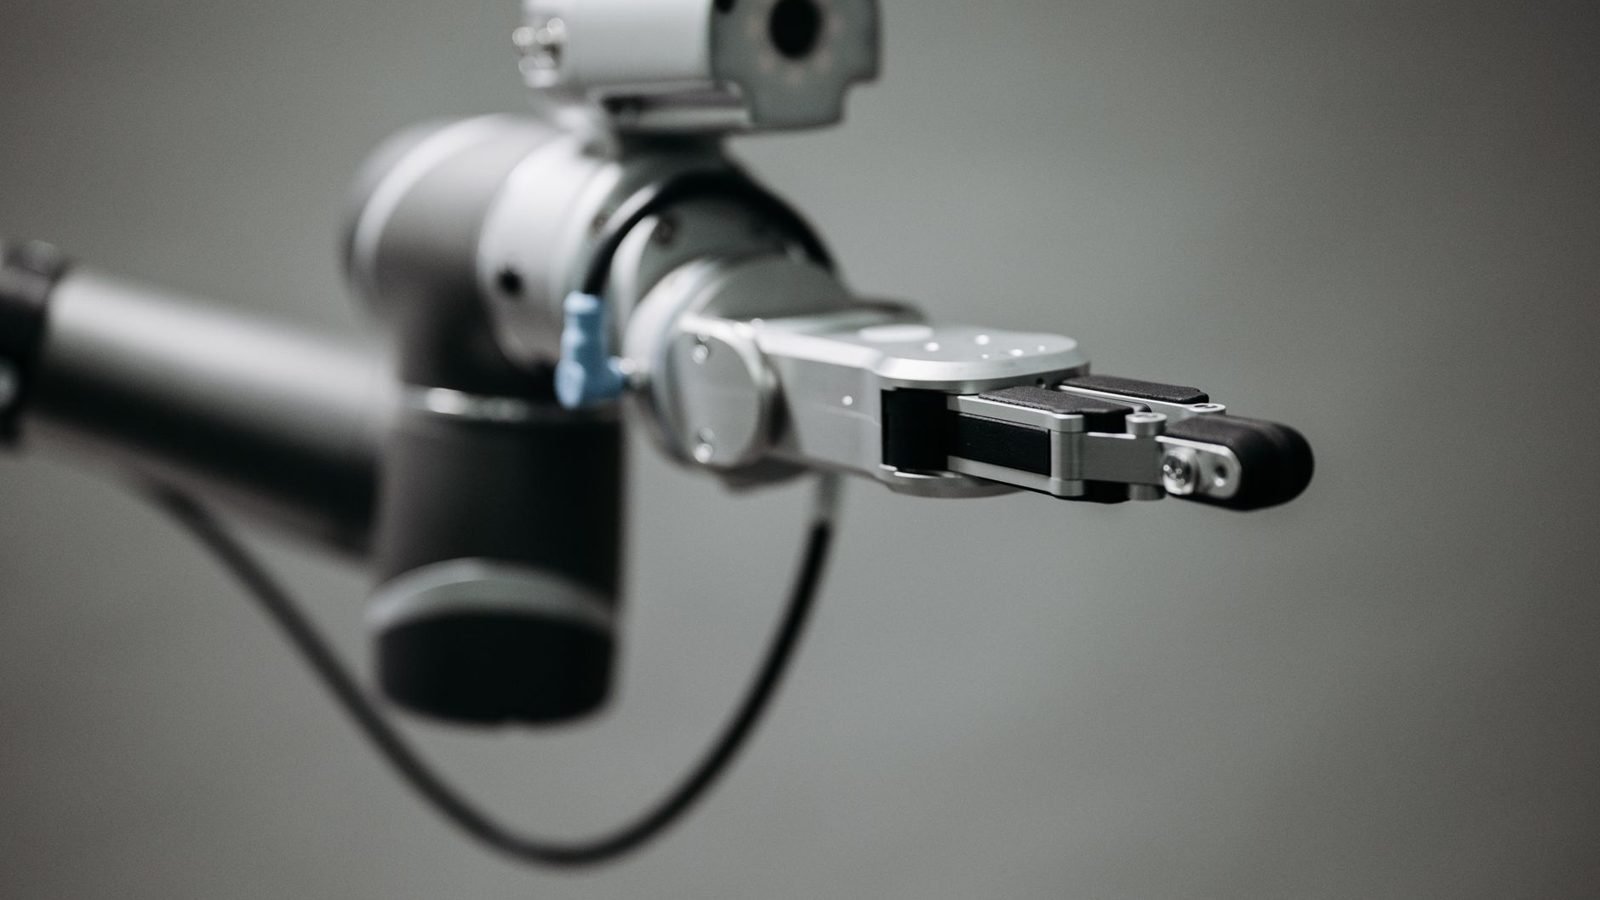
Am 22. September hat Cognex, einer der großen Hersteller industrieller Bildverarbeitung, eine verbindliche Vereinbarung zur Übernahme von RealSense bekannt gegeben, einem Spezialisten für Tiefenkameras, mit denen Roboter ihre Umgebung wahrnehmen. Laut der offiziellen Pressemitteilung hat der Kauf einen Wert von rund 500 Millionen Dollar, wird aus eigenen Barmitteln und Anlagen von Cognex finanziert und soll im vierten Quartal 2026 abgeschlossen werden, vorbehaltlich der üblichen Bedingungen. RealSense entstand 2014 innerhalb von Intel, ist seit 2025 eigenständig, und seine Kameras werden in kameragestützten Roboterarmen, autonomen mobilen Robotern, Laufrobotern und Humanoiden eingesetzt. Vor dem Abschluss wird die Sparte Gesichtsauthentifizierung als eigenes Unternehmen ausgegliedert.
Die Zahlen von Cognex erklären den Schritt: Das Unternehmen erwartet für RealSense 2026 einen Umsatz von 80 bis 90 Millionen Dollar, über 50 % mehr als im Vorjahr, und schätzt den Markt für Roboterwahrnehmung heute auf rund 600 Millionen Dollar, mit einem Wachstum von über 25 % pro Jahr auf etwa 1,6 Milliarden im Jahr 2030. CEO Matt Moschner sieht den Kauf als Schritt zu einer vollständigen Plattform, vom Code-Lesen und der 2D- und 3D-Messung bis zur Tiefenwahrnehmung und Navigation von Robotern. Auch RTTNews berichtet über die Übernahme.
Was das für einen Verpackungsbetrieb bedeutet
Auf den meisten Linien waren Kamera und Roboter bisher zwei getrennte Welten: Die Bildverarbeitung prüft und liest, der Roboter fährt feste Bahnen über ein Produkt, das immer in derselben Lage ankommt. Diese Übernahme bestätigt einen Trend, der auf Messen schon zu sehen ist: der Roboter, der schaut, bevor er greift. In einem Verpackungsbetrieb eröffnet das Aufgaben, die heute nur deshalb noch manuell sind, weil das Produkt nicht geordnet ankommt: Lieferantenkartons unterschiedlicher Höhe depalettieren, Beutel oder flexible Packungen aus einem Haufen greifen, Mischpaletten bilden oder eine Maschine aus einem Behälter beschicken.
3D-Wahrnehmung hat allerdings ihre Grenzen. Glänzende Oberflächen, Schrumpffolie, transparente Flaschen und verformbare Produkte erschweren die Tiefenmessung, und das Licht in der Halle ändert sich im Tagesverlauf. Aussagekräftig ist deshalb nur ein Test mit Ihrem Produkt, Ihren Verpackungen und Ihrer Beleuchtung im realen Takt der Linie, nicht mit Demonstrationskartons. Wichtig ist auch die Kalibrierung zwischen Kamera und Roboter: Geht sie nach einem Stoß oder einem Werkzeugwechsel verloren, sollten Sie wissen, wie lange die Wiederherstellung dauert und wer sie übernimmt.
Die zweite Lesart betrifft den Markt: Bildverarbeitung und Robotik wachsen bei denselben Herstellern zusammen. Wer bereits Anlagen installiert hat, sollte fragen, was mit Software, Ersatzteilen und Support geschieht, wenn eine Marke den Besitzer wechselt, und Integrationen mit offenen Protokollen bevorzugen, die nicht von einem einzigen Lieferanten abhängen. Auf unserer Seite zu Automatisierung und Cobots erklären wir, wie solche Projekte an einer bestehenden Linie angegangen werden.
Vier Punkte vor dem Einsatz eines sehenden Roboters
- Beginnen Sie mit der aufwendigsten Aufgabe: der, die heute nur deshalb eine Person braucht, weil das Produkt ungeordnet ankommt, etwa Depalettieren, Griff in die Kiste oder Mischpaletten.
- Testen Sie mit den schwierigen Fällen: Folie, transparente oder glänzende Packungen, verformbare Produkte und wechselndes Licht, immer in realer Geschwindigkeit.
- Messen Sie den gesamten Zyklus: Fehlgriffe, Wiederholungen und Stillstände pro tausend Teile, nicht nur die Höchstgeschwindigkeit.
- Sichern Sie die Kontinuität: offene Kommunikation mit der SPS (OPC UA, Modbus TCP), dokumentierte Rezepte und ein Supportplan über mehrere Jahre.
Wenn einer der Großen der industriellen Bildverarbeitung 500 Millionen Dollar zahlt, um Robotern das Sehen beizubringen, sagt das viel darüber, wohin sich das Linienende entwickelt. Wenn Sie eine solche Aufgabe automatisieren möchten, sprechen wir darüber.