OK
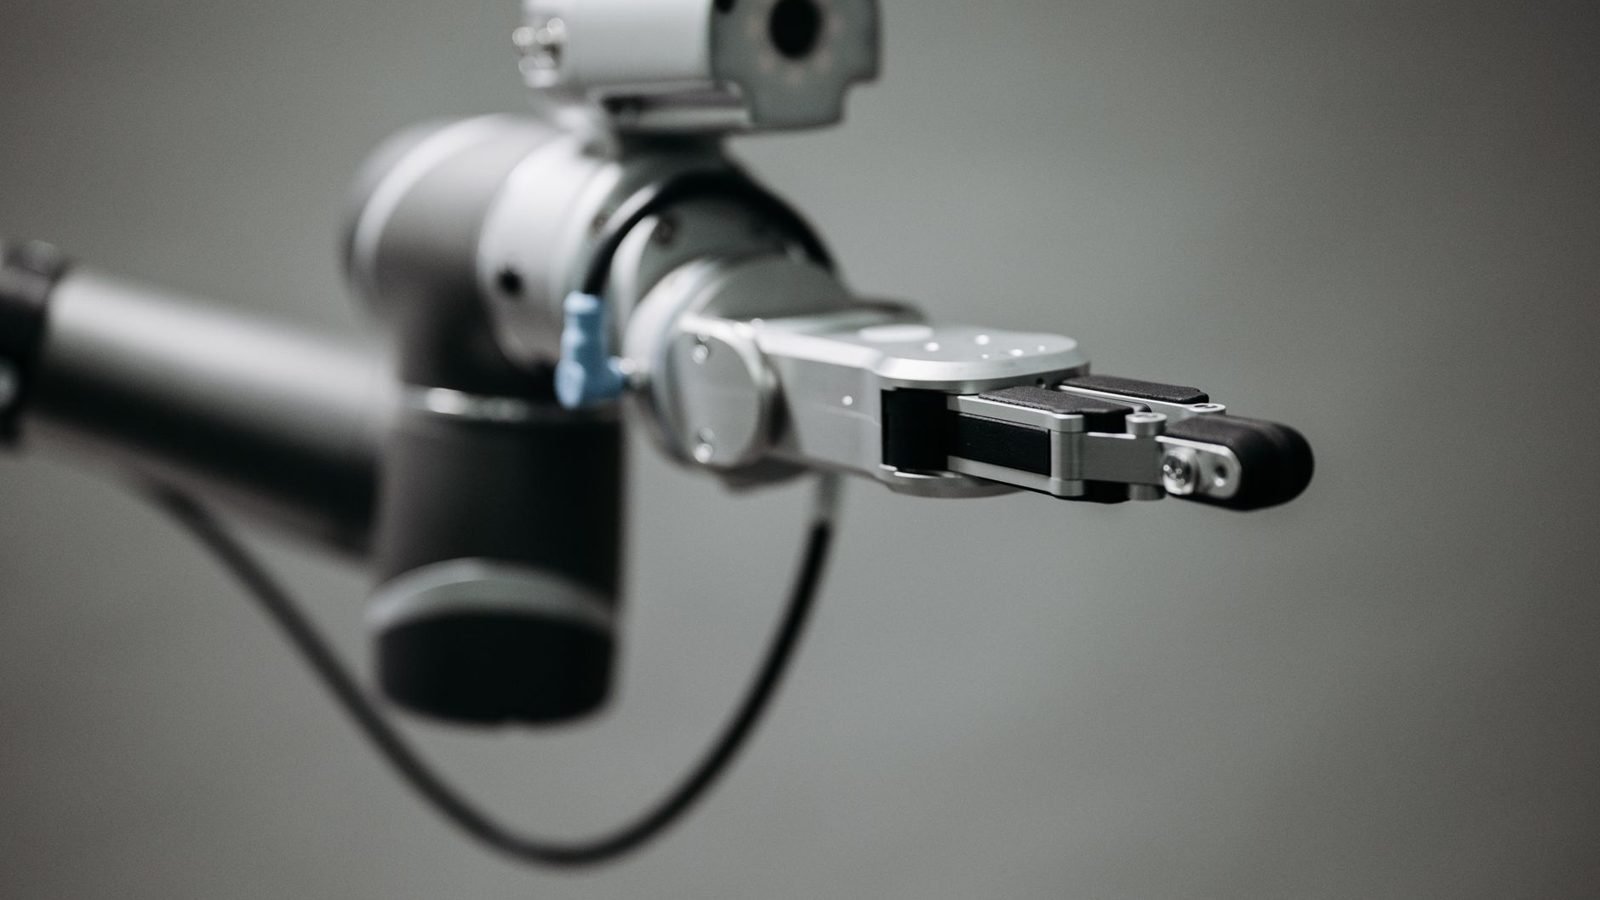
A 22 de setembro, a Cognex, um dos grandes fabricantes de visão artificial industrial, anunciou um acordo definitivo para comprar a RealSense, especializada em câmaras de profundidade que permitem aos robôs perceber o que os rodeia. Segundo o comunicado de imprensa oficial, a operação ronda os 500 milhões de dólares, é paga com a tesouraria e os investimentos da própria Cognex e deverá ficar concluída no quarto trimestre de 2026, se forem cumpridas as condições habituais. A RealSense nasceu dentro da Intel em 2014, tornou-se independente em 2025 e as suas câmaras são usadas em braços robóticos guiados por visão, robôs móveis autónomos, robôs quadrúpedes e humanoides. Antes da conclusão, a sua linha de autenticação facial passará a ser uma empresa à parte.
Os números apresentados pela Cognex explicam o movimento: espera que a RealSense fature entre 80 e 90 milhões de dólares em 2026, mais de 50 % do que no ano anterior, e estima o mercado de perceção robótica em cerca de 600 milhões de dólares hoje, com um crescimento superior a 25 % ao ano até cerca de 1.600 milhões em 2030. O seu CEO, Matt Moschner, apresenta a compra como o passo para oferecer uma plataforma completa, desde a leitura de códigos e a medição em 2D e 3D até à perceção de profundidade e à navegação de robôs. A RTTNews também noticia a operação.
O que significa para uma fábrica de embalagem
Na maioria das linhas, a câmara e o robô têm sido dois mundos: a visão inspeciona e lê, e o robô repete trajetórias fixas sobre um produto que chega sempre na mesma posição. Esta compra confirma uma tendência que já se vê nas feiras: o robô que olha antes de pegar. Numa fábrica de embalagem, isso abre tarefas que hoje continuam a ser manuais só porque o produto não chega ordenado: despaletizar caixas de fornecedores com alturas diferentes, pegar em sacos ou embalagens flexíveis amontoados, montar paletes mistas ou alimentar uma máquina a partir de um contentor.
A perceção 3D, no entanto, tem limitações. As superfícies brilhantes, o filme retrátil, as garrafas transparentes e o produto que se deforma dificultam a medição da profundidade, e a luz do pavilhão muda ao longo do dia. Por isso, o teste válido é o que se realiza com o seu produto, as suas embalagens e a sua iluminação, à cadência real da linha, e não com caixas de cartão de demonstração. A calibração entre câmara e robô também é importante: se se perder depois de uma pancada ou de uma mudança de ferramenta, é preciso saber quanto tempo demora a recuperá-la e quem o faz.
A outra leitura é de mercado: a visão e a robótica estão a juntar-se nos mesmos fabricantes. Para quem já tem equipamentos instalados, convém perguntar o que acontece ao software, às peças de substituição e ao suporte quando uma marca muda de mãos, e preferir integrações com protocolos abertos que não dependam de um só fornecedor. Na nossa página de automação e cobots explicamos como se abordam estes projetos numa linha existente.
Quatro pontos antes de instalar um robô que vê
- Comece pela tarefa que mais custa: a que hoje precisa de uma pessoa só porque o produto chega desordenado, como a despaletização, o picking a partir de contentor ou a palete mista.
- Teste com o mais difícil: filme, embalagens transparentes ou brilhantes, produto que se deforma e mudanças de luz, sempre à velocidade real.
- Meça o ciclo completo: pegas falhadas, novas tentativas e paragens por cada mil peças, não só a velocidade máxima.
- Garanta a continuidade: comunicação aberta com o PLC (OPC UA, Modbus TCP), receitas documentadas e um plano de suporte a vários anos.
Quando um dos grandes da visão industrial paga 500 milhões de dólares para ensinar os robôs a ver, isso diz muito sobre o rumo do fim de linha. Se está a pensar automatizar uma tarefa assim, falemos.